例題10: ダクトファンによる送風(MRF 回転機械)
ファン・ポンプ・撹拌翼などの回転機械を、メッシュを回さずに定常計算できる MRF(Multiple Reference Frame)の使い方を学びます。回転方向の向き・ 妥当性チェックの方法まで含めた「回転機械の最初の一歩」です。
| 項目 | 内容 |
|---|---|
| 解析タイプ | 単相流(非圧縮)・Internal(内部流れ)+MRF |
| ソルバ | simpleFoam(定常・MRF) |
| 乱流モデル | k-ε |
| ジオメトリ | ダクト D = 130 mm・L = 2000 mm(軸 = Z)中央に 4 枚羽根ファン(外径 ~114 mm) |
| 回転条件 | 3000 RPM・回転方向 −(左ねじ)・先端周速 ~18 m/s |
| 流入条件 | 入口面法線方向に 3 m/s(固定流量) |
| メッシュ | snappyHexMesh・約 362,000 セル(羽根は個別 Refinement Level 3) |
| 実行規模(目安) | 4 コア・約 8 分・1 クレジット |
所要時間は目安です。実行環境・メッシュ規模・混雑状況により変動します。
この例題で学べること
- MRF ゾーンの設定 — 🎯 解析タイプで「🔁 MRF」を有効化し、ローター形状 (羽根+ハブの STEP)をアップロード。bbox+10% が回転セルゾーンになる
- 回転方向の指定 — 回転軸(X/Y/Z)と回転方向(右ねじ/左ねじ)の組で 指定する。羽根のピッチと逆に回すとファンは「抵抗」になる(下記)
- ファン動作の妥当性確認 — 入口ゲージ圧の符号(負 = 吸込)・質量保存・ Euler の理論上限との比較で「ポンプとして働いているか」を判定する
- 微細形状のメッシュ戦略 — 羽根だけパッチ個別 Refinement Level を上げ、 ダクト部は粗いままセル数を節約する
実行手順
- ex10_mrf_duct_fan.ofb.zip をダウンロードする
- StreamWright サイドバーの 📂 Load Project (.ofb.zip) にドラッグ&ドロップする
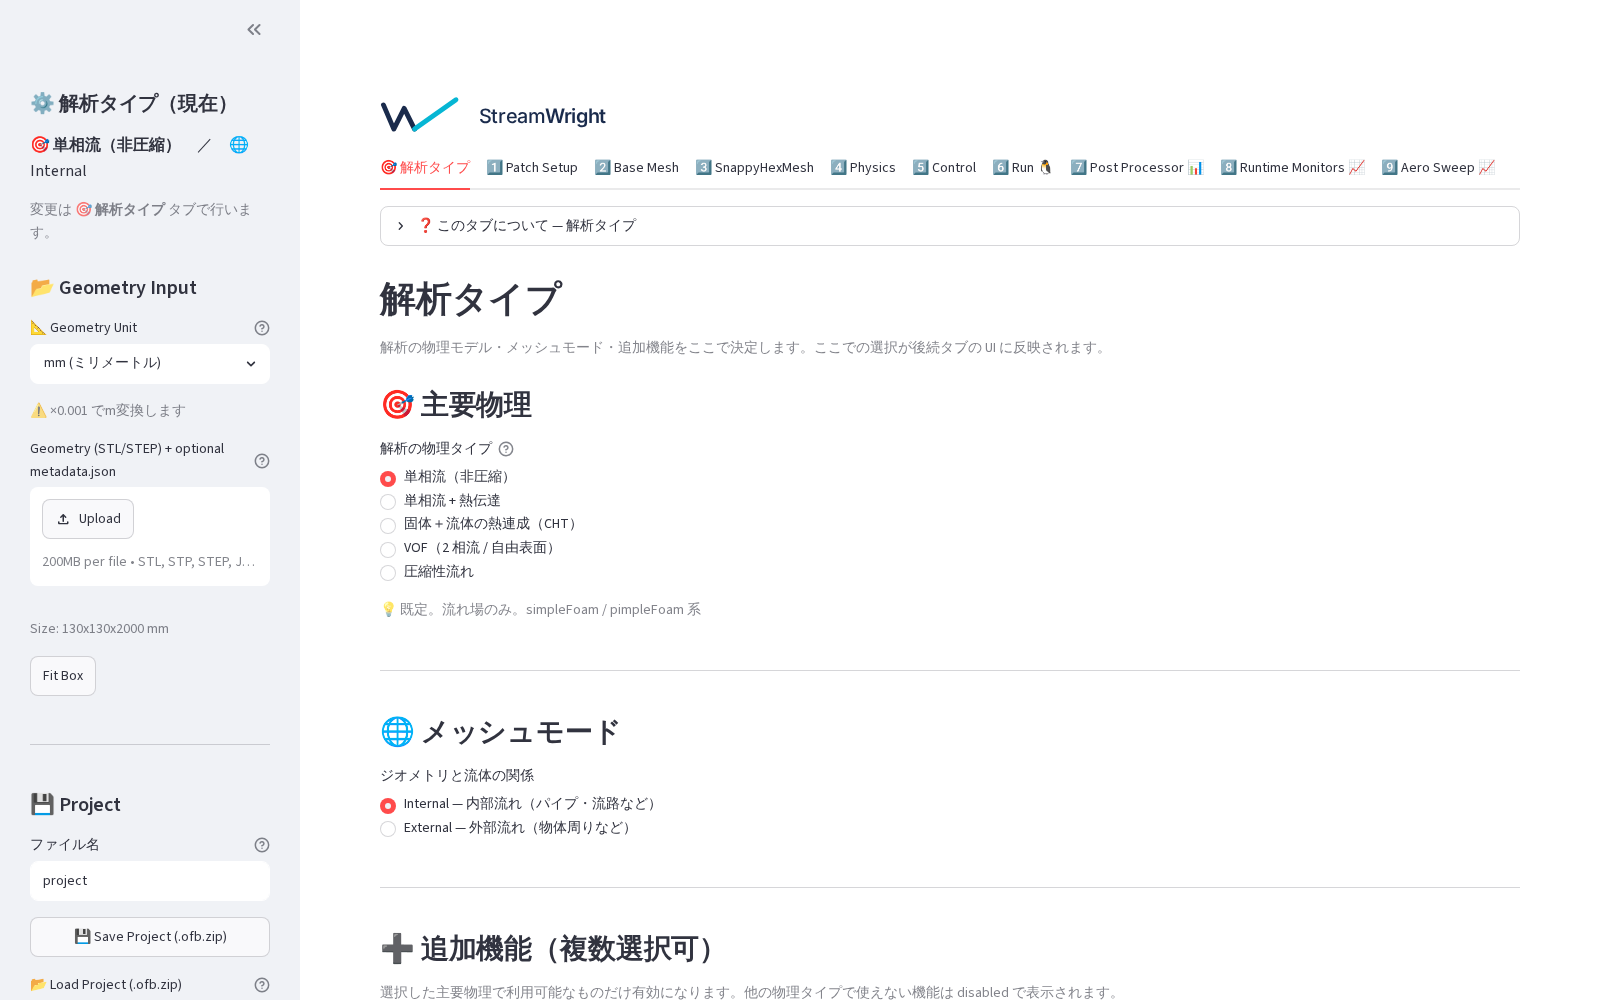
- 各タブで設定を眺める(変更は不要です)
- 🎯 解析タイプ: 追加機能「🔁 MRF(回転機械)」が ON
- 4️⃣ Physics: MRF ゾーン
rotor(fan_blade 由来・bbox+10%)、 回転軸 Z・3000 RPM・回転方向 −(左ねじ) - 1️⃣ Patch Setup:
inlet3 m/s・outlet0 Pa・羽根面は wall (Level 3 個別指定) - 6️⃣ Run タブ → ケースサマリを確認 → 🚀 Generate & Run
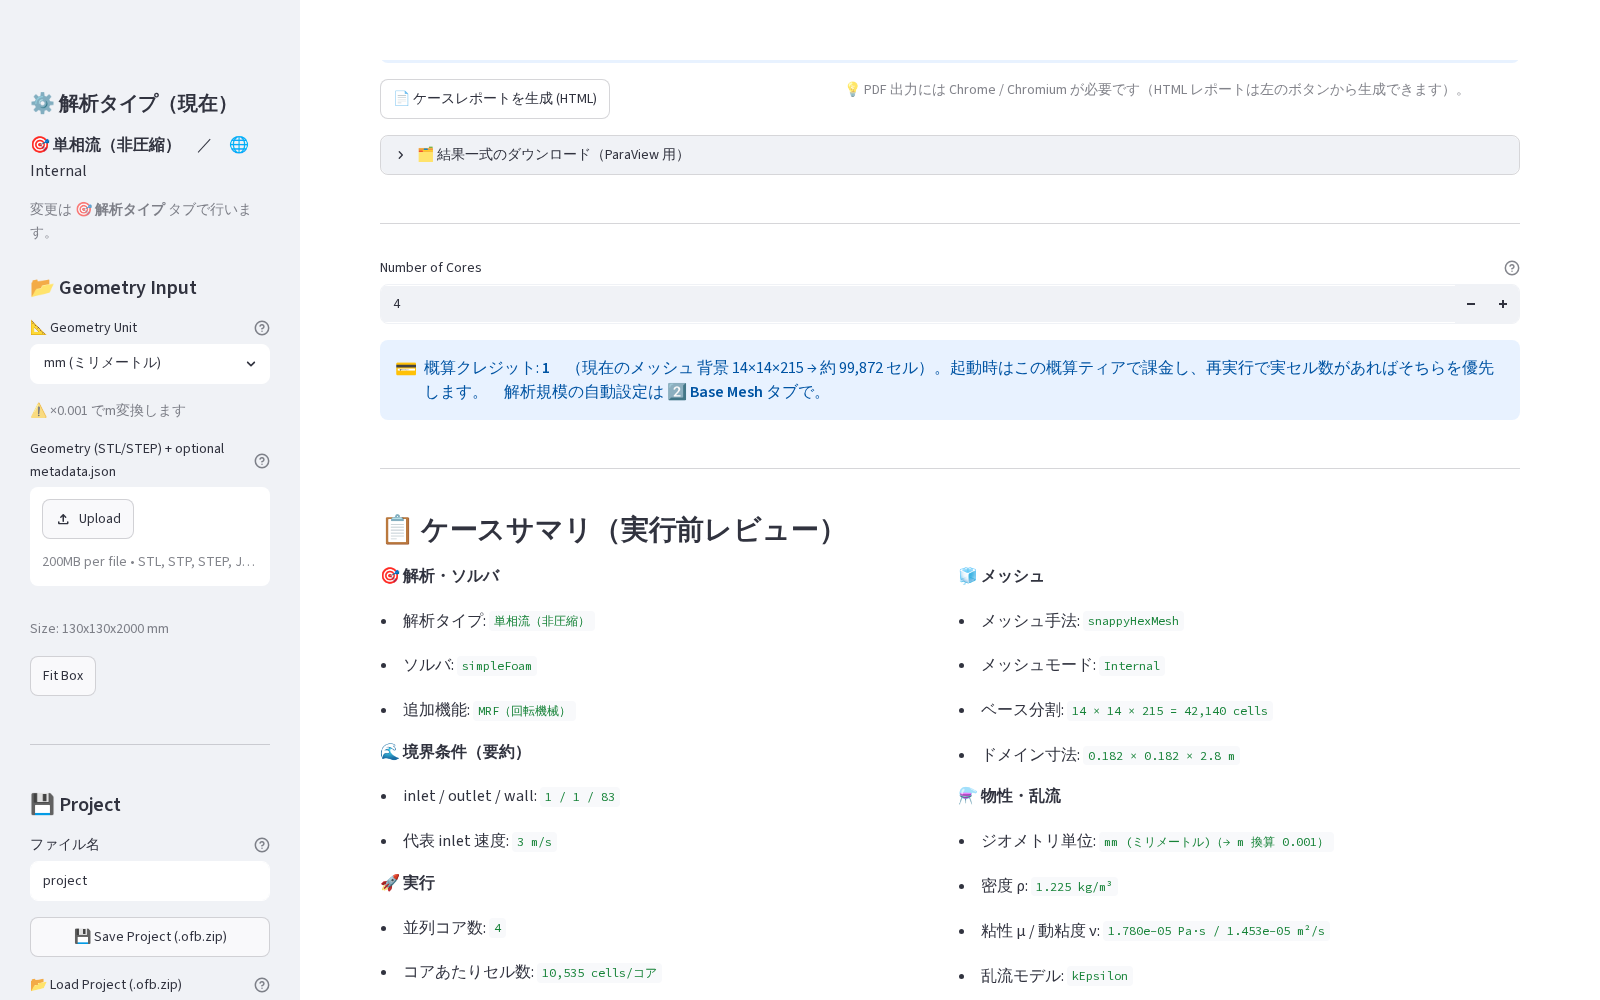
- 4 コアで約 8 分で完了します(約 590 反復で収束判定)
期待される結果
実行が正常に終われば、以下とほぼ同じ数値になります(見本: sample_report.html)。
| 量 | 値 | 確認場所 |
|---|---|---|
| 収束反復数 | 約 590 回 | Run タブ・solver.log |
| 流量(入口=出口) | 3.914×10⁻² m³/s | swConv_mdot モニタ(質量保存) |
| 入口平均圧力 p/ρ | −15.1 m²/s²(= −18.5 Pa・吸込) | swConv_p_inlet モニタ |
| 品質チェック | 合格(PASSED) | 3 段階総合判定 |
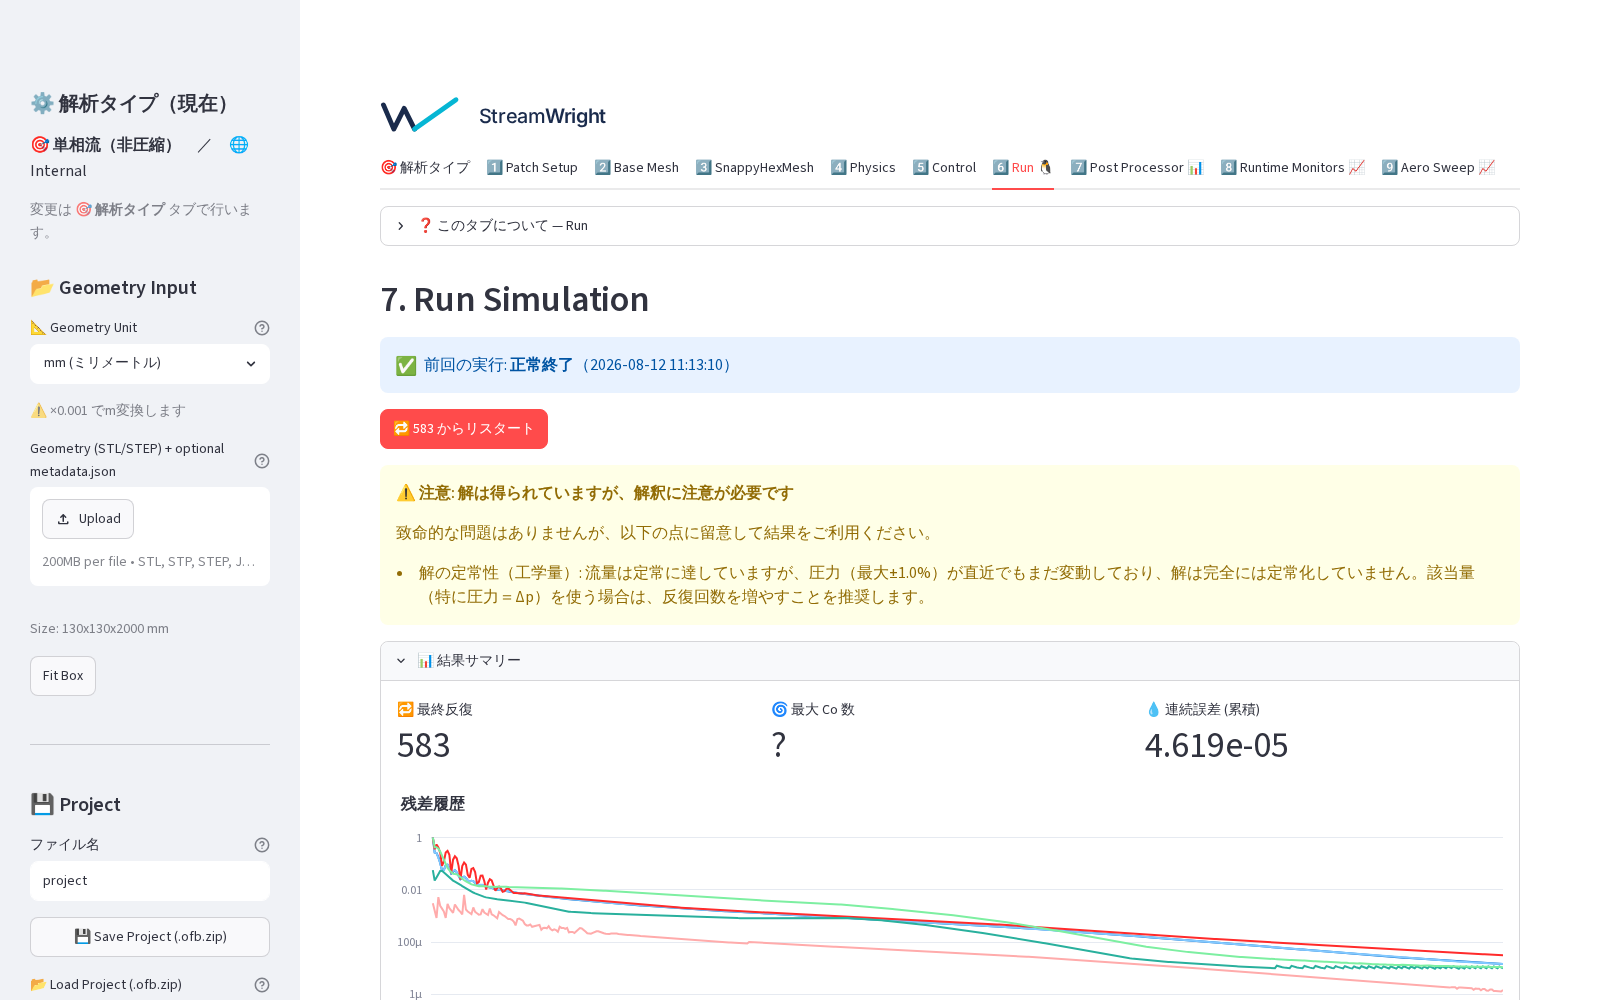
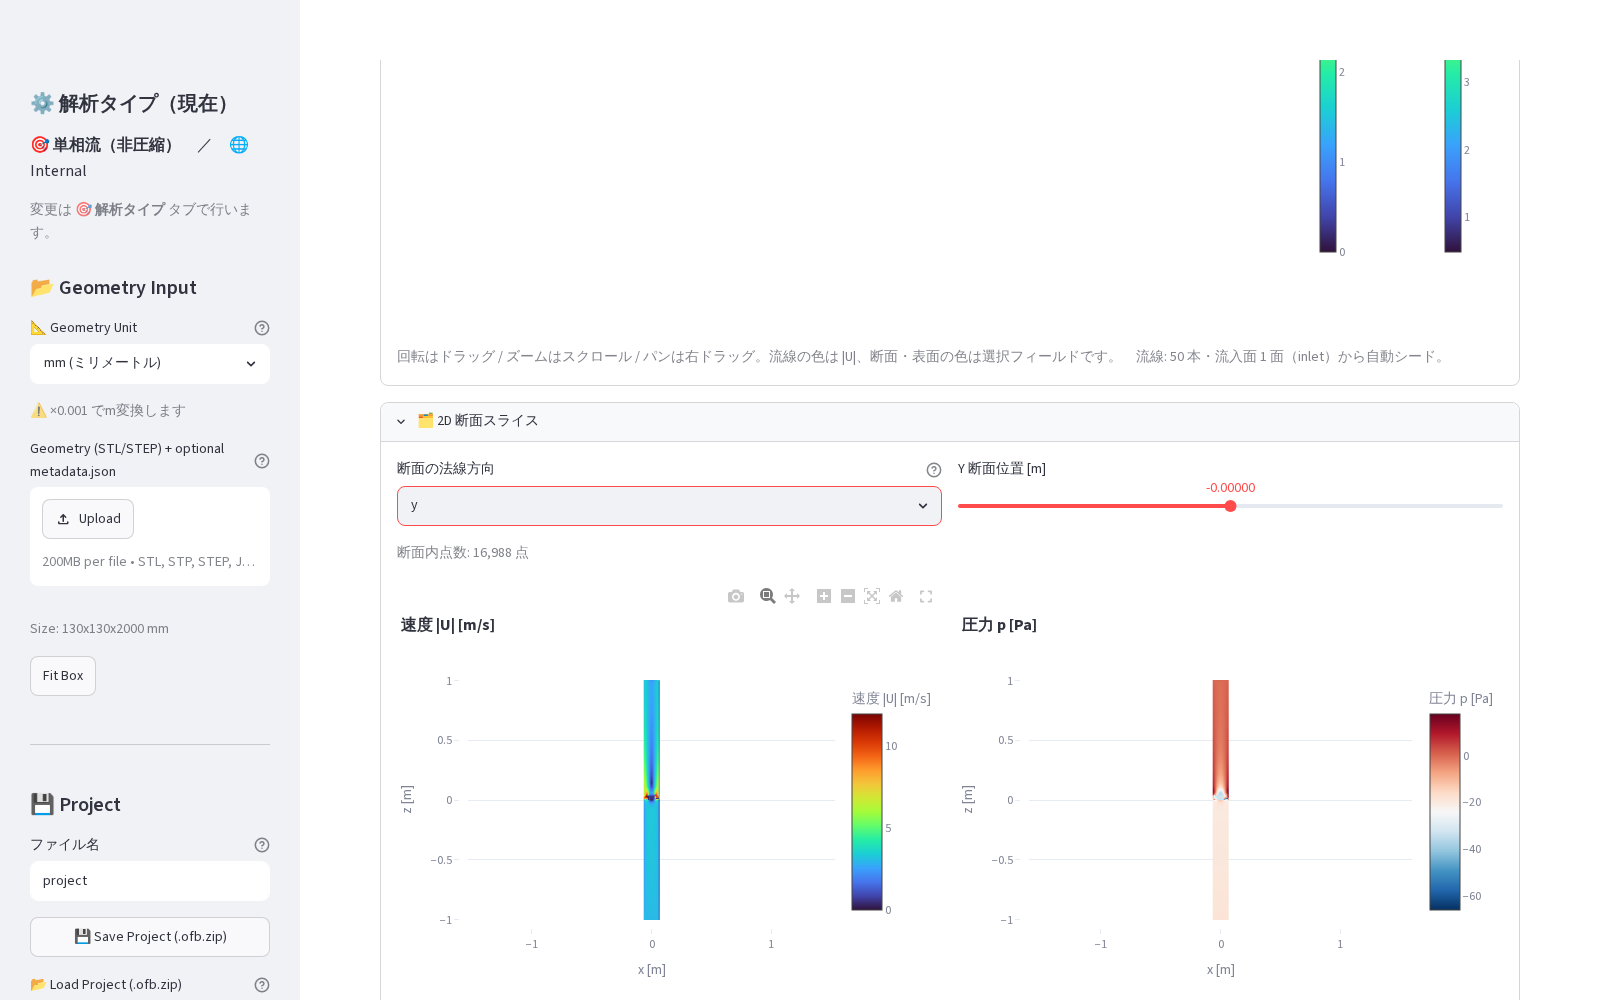
入口ゲージ圧が負になっているのがこの解析の要点です。ダクト摩擦だけなら 入口圧は正(押し込みが必要)になるところ、ファンが流れを引き込んで押し出す =ポンプ仕事をしているため、入口が吸込(負圧)になります。この運転点での ファン静圧上昇はおよそ 20 Pa(吸込 18.5 Pa +ダクト摩擦 ~2 Pa)です。
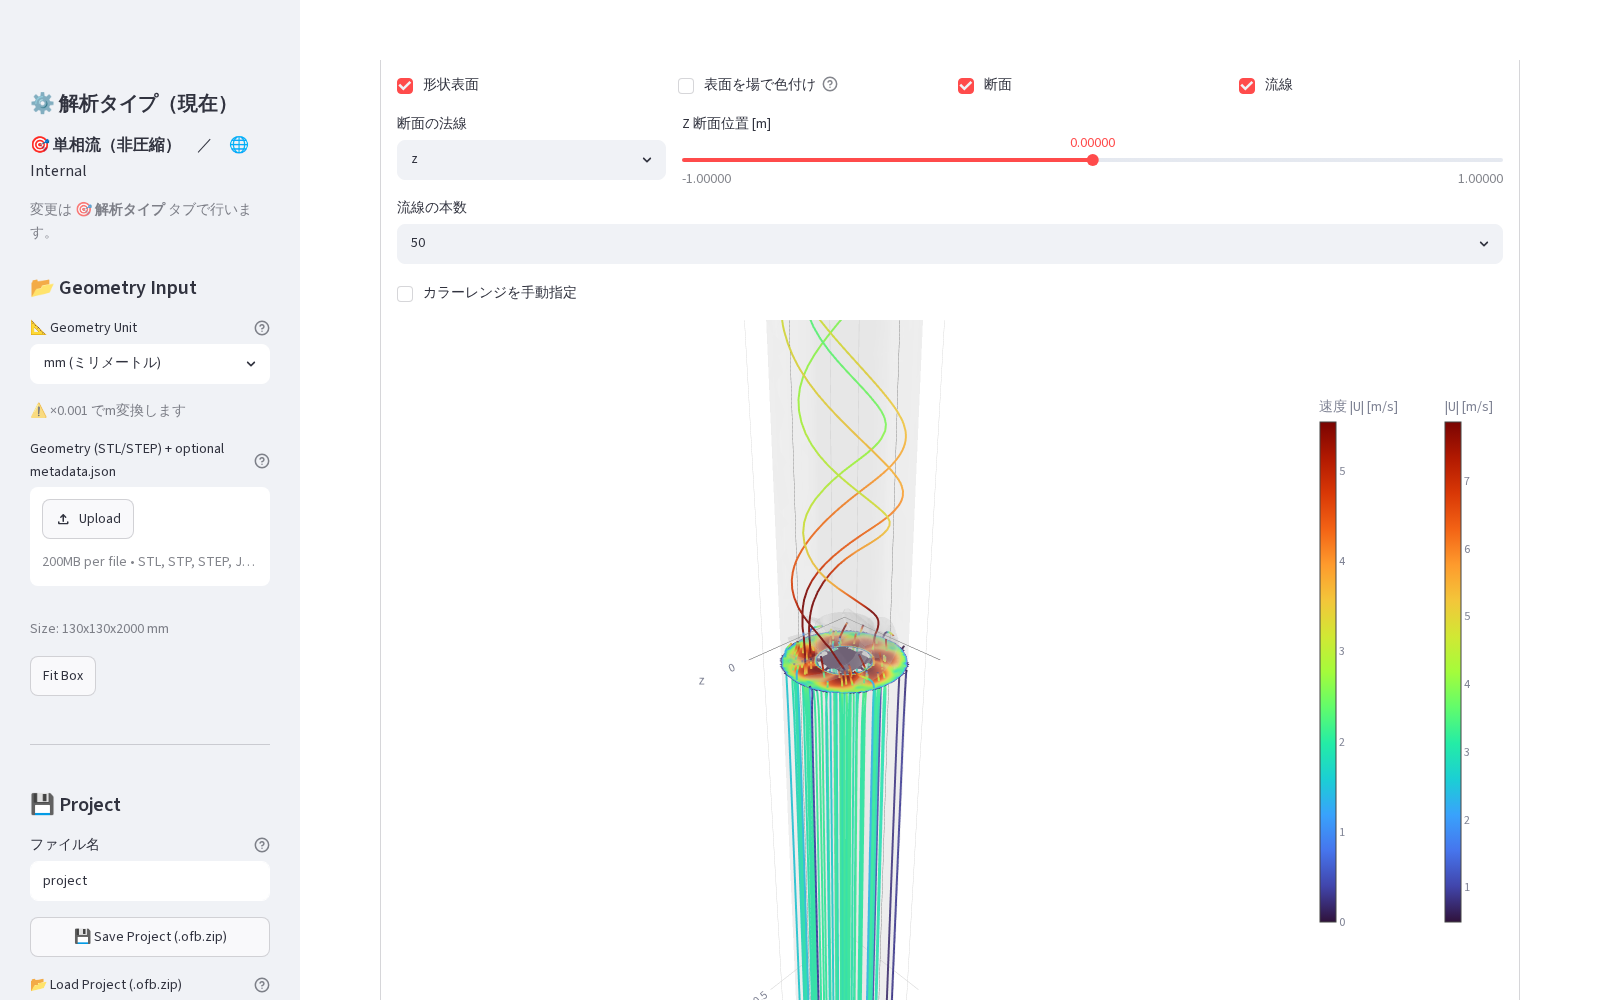
結果の可視化例(Post Processor タブ):
回転方向を間違えるとどうなる?(実験してみよう)
この例題の羽根は左ねじ回転(−)で +Z 方向に送風するピッチが付いています。 Physics タブで回転方向を「+(右ねじ)」に変えて再実行すると:
- 入口ゲージ圧が +138 m²/s²(+170 Pa) に跳ね上がる (ファンが流れを堰き止める「抵抗」になる)
- 流量は入口で固定しているため、その圧力を外部から押し込みで 供給している状態になる
実機のファン選定で回転方向・羽根ピッチの整合を間違えるのと同じ現象を、 CFD で安全に体験できます。「回した方向に送れているか」は入口圧の符号で 即判定できるのがこのモニタ構成の利点です。
妥当性の確認(この解析は正しいか?)
回転機械は単純な理論解を持ちませんが、次の物理チェックで妥当性を確認できます:
- 質量保存: 入口 3.914×10⁻² = 出口 3.914×10⁻² m³/s(完全一致)
- 送風方向: 入口ゲージ圧が負(吸込)= ファンが流れ方向に仕事をしている。 ただしこれは向きの確認であって、ファン性能の検証ではありません(下記)
- 圧力上昇のオーダー: Euler の式 Δp_t = ρ·U·(c_θ2 − c_θ1) から、旋回速度成分が 周速を超えられないことより Δp_t ≲ ρ·U_tip² = 1.225 × 17.9² ≈ 390 Pa が 上限のオーダーになります。解析値 ~20 Pa はこれを大きく下回り、 低ピッチ羽根+高流量係数の運転点として整合します
- 旋回: ファン下流の流線が回転方向に旋回している(3D ビューで確認)
⚠️ ファン性能を評価したい場合: 入口静圧の符号だけでは不十分です。 ロータ上流・下流の質量流量平均全圧を取って全圧上昇 Δp_t を求め、 羽根に作用するトルク T から軸動力 TΩ を、流体動力 QΔp_t と併せて 効率 η = QΔp_t/(TΩ) を出すのが本来の評価です。ρ·U_tip² は 「桁が合っているか」を見る代表スケールであって、実際の全圧上昇は羽根形状・ 旋回速度成分・流量・損失で決まります。
自分の問題に応用するには
- 実機ファンの性能曲線: 入口流速を振って再実行すれば、各流量での ファン圧力上昇(= −入口ゲージ圧+摩擦)から P-Q カーブが描けます
- 回転数の影響: RPM を変えて相似則(Δp ∝ N²・Q ∝ N)を確認できます
- 本格的な回転メッシュ: 羽根通過の非定常まで見たい場合は 動的メッシュ(AMI)機能を使います(MRF は定常近似です)
- 自分のジオメトリで解くには: MRF がローター形状だけでよく回転ゾーンの缶を要さない理由は ジオメトリ準備ガイド 第4章(回転機械) にまとめています。CAD ソフト別の操作は 第7章 を参照してください
ジオメトリ: fixtures/mrf/duct_fan(例題化時に新規検証: 2026-07-18・ 質量保存完全一致・吸込圧 −18.5 Pa・Euler 上限 390 Pa 以下の整合を確認)